Đăng ngày · Cập nhật
Lò sấy, khuôn ép nhựa, bể mạ, nồi nấu, phòng ủ: hầu hết các vòng điều khiển nhiệt độ trong nhà máy đều là PID. Và rất nhiều vòng đang chạy với thông số mặc định hoặc thông số “auto-tune một lần rồi để đó”, dẫn đến vọt lố khi khởi động, dao động quanh điểm đặt, hoặc phản ứng chậm khi tải thay đổi. Bài này giải thích nguyên lý điều khiển PID nhiệt độ theo cách kỹ sư hiện trường cần: đặc tính quá trình nhiệt, ý nghĩa từng thành phần, cách chỉnh thông số từ một phép thử bước, và những lỗi hay gặp.

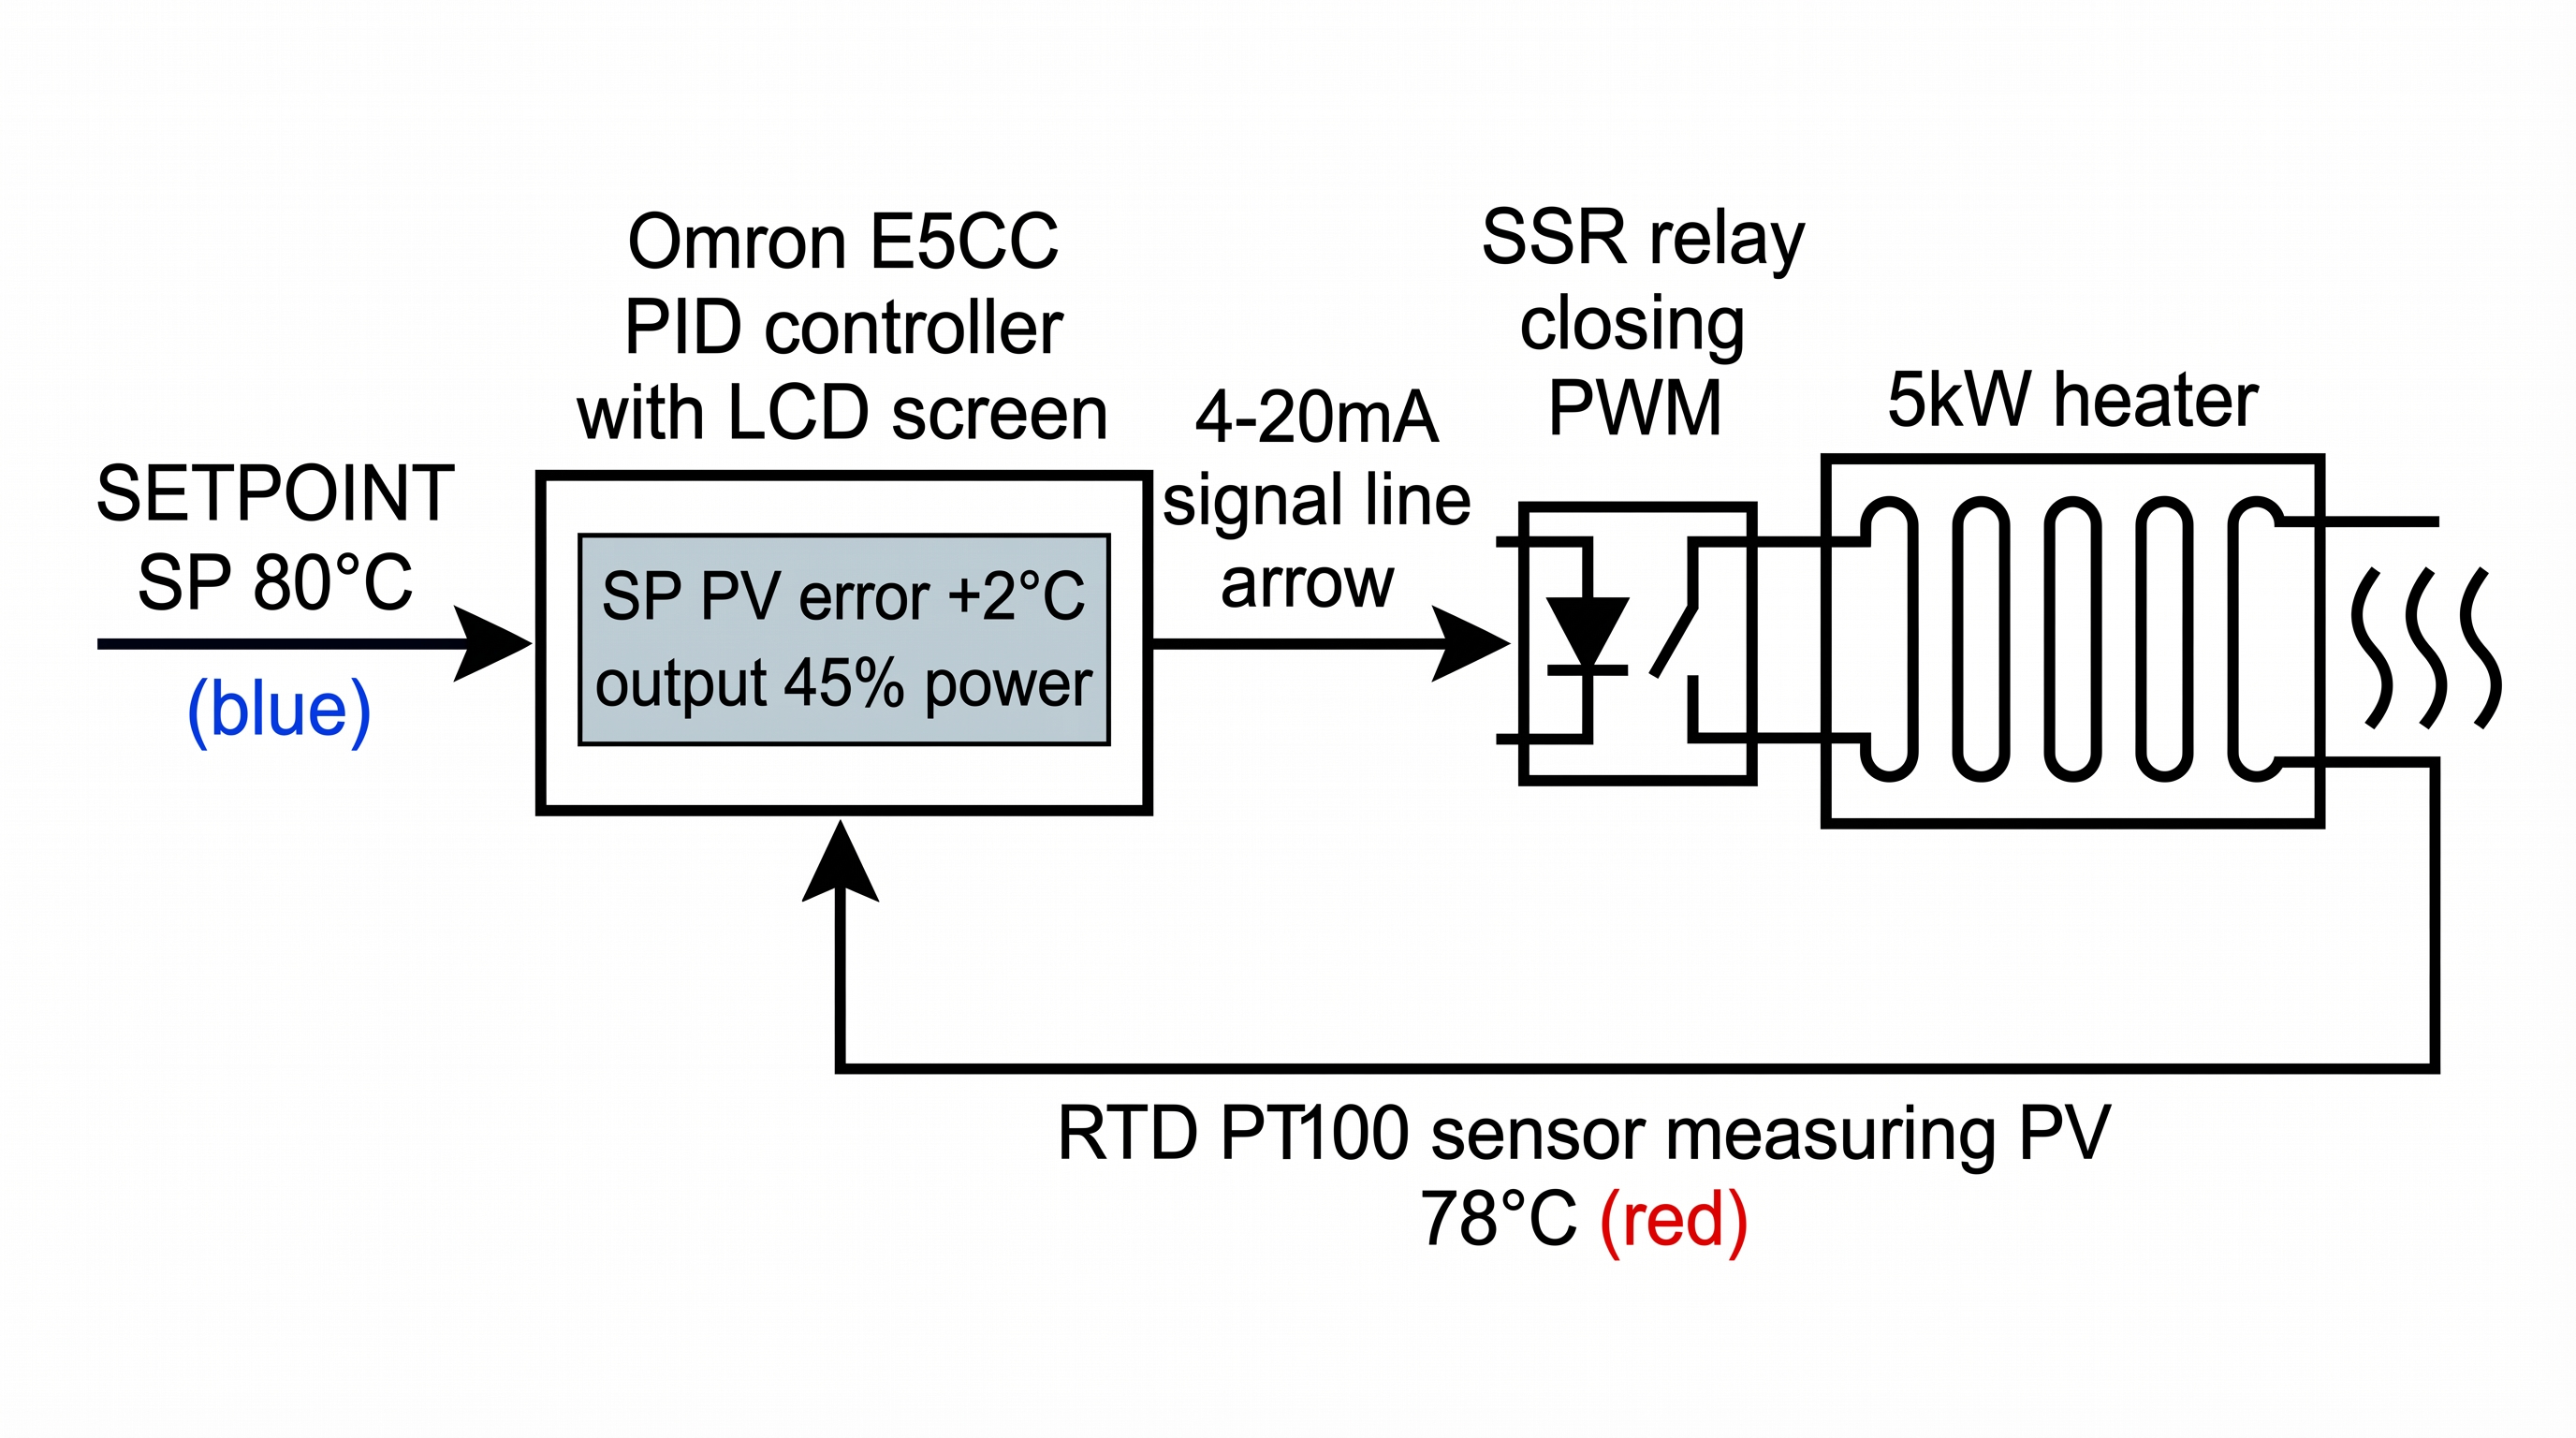
Vòng điều khiển nhiệt độ gồm gì
Mục lục
- Cảm biến: thermocouple hoặc Pt100. Vị trí đặt cảm biến quyết định thời gian trễ của cả vòng.
- Bộ điều khiển: bộ điều khiển nhiệt độ độc lập hoặc khối PID trong PLC.
- Cơ cấu chấp hành: rơ le bán dẫn (SSR) đóng cắt theo tỉ lệ thời gian, bộ điều khiển thyristor, van hơi, van dầu nóng, van nước làm mát.
- Đối tượng nhiệt: lò, khuôn, bồn, có quán tính nhiệt lớn và trễ.
Ba thành phần P, I, D
Dạng chuẩn phổ biến: u = Kp × [ e + (1/Ti)∫e dt + Td × de/dt ], với e là sai lệch giữa điểm đặt và giá trị đo.
- P (tỉ lệ): đầu ra tỉ lệ với sai lệch. Nhiều bộ điều khiển nhiệt độ dùng dải tỉ lệ (proportional band, PB) thay vì Kp: PB càng hẹp thì Kp càng lớn. Chỉ có P thì luôn còn sai lệch tĩnh, vì cần một sai lệch để có công suất duy trì nhiệt.
- I (tích phân): cộng dồn sai lệch theo thời gian để triệt tiêu sai lệch tĩnh. Ti càng nhỏ, tác động tích phân càng mạnh, dễ vọt lố và dao động.
- D (vi phân): phản ứng theo tốc độ thay đổi, giúp hãm trước khi vọt lố. Hữu ích cho quá trình nhiệt chậm có trễ, nhưng khuếch đại nhiễu đo; nên lấy vi phân theo giá trị đo (PV) chứ không theo sai lệch, và có lọc.
Đặc tính của quá trình nhiệt
Phần lớn đối tượng nhiệt có thể xấp xỉ bằng mô hình bậc nhất có trễ, với ba thông số đo được từ một phép thử bước ở chế độ tay:
- Để quá trình ổn định ở chế độ tay, ví dụ đầu ra 30%.
- Tăng đầu ra một bước, ví dụ lên 50% (bước 20%).
- Ghi nhiệt độ theo thời gian đến khi ổn định trở lại.
- Hệ số khuếch đại K = thay đổi nhiệt độ / thay đổi đầu ra. Ví dụ tăng 40 °C cho bước 20%: K = 2 °C/%.
- Thời gian trễ θ: từ lúc thay đổi đầu ra đến lúc nhiệt độ bắt đầu thay đổi. Ví dụ 60 s.
- Hằng số thời gian T: thời gian từ khi bắt đầu thay đổi đến khi đạt 63% mức thay đổi. Ví dụ 600 s.
Tỉ số θ/T cho biết vòng khó hay dễ: θ/T nhỏ thì dễ điều khiển chặt; θ/T lớn (cảm biến đặt xa nguồn nhiệt, vỏ bảo vệ dày) thì vòng chậm và dễ dao động dù chỉnh thông số thế nào.
Tính thông số từ phép thử bước
Quy tắc SIMC (Skogestad) cho kết quả ổn định, ít vọt lố, phù hợp đa số vòng nhiệt độ. Chọn hằng số thời gian vòng kín mong muốn τc, thường bằng θ cho đáp ứng nhanh vừa phải:
Kp = (1/K) × T / (τc + θ); Ti = min(T, 4 × (τc + θ))
Với ví dụ trên (K = 2, θ = 60 s, T = 600 s, τc = 60 s): Kp = 0,5 × 600 / 120 = 2,5 %/°C; Ti = min(600, 480) = 480 s. Nếu bộ điều khiển dùng dải tỉ lệ theo % thang đo, cần quy đổi theo thang nhiệt độ cài đặt.
So sánh: quy tắc Ziegler-Nichols vòng hở cho Kp = 1,2T/(Kθ) = 6, Ti = 2θ = 120 s, Td = 0,5θ = 30 s. Thông số này phản ứng rất mạnh, thường gây vọt lố và dao động với quá trình nhiệt thực tế. Đây là lý do nên bắt đầu từ thông số bảo thủ rồi tăng dần.
Đầu ra điều khiển
- SSR tỉ lệ thời gian: đầu ra 40% với chu kỳ 2 s nghĩa là đóng 0,8 s, ngắt 1,2 s. Chu kỳ ngắn (1-2 s) cho SSR; chu kỳ dài (15-30 s) nếu dùng contactor cơ để tránh mòn tiếp điểm, nhưng nhiệt độ sẽ gợn hơn.
- Thyristor điều góc pha hoặc đóng cắt chu kỳ: mịn nhất, dùng cho lò lớn, điện trở có hệ số nhiệt lớn.
- Gia nhiệt và làm mát: hai đầu ra (split range), cần vùng chết và hệ số riêng cho phía làm mát vì đặc tính khác phía gia nhiệt.

Lỗi hay gặp
| Hiện tượng | Nguyên nhân thường gặp | Xử lý |
|---|---|---|
| Vọt lố lớn khi khởi động lò | Tích phân tích lũy trong lúc đầu ra bão hòa 100% | Bật chống bão hòa tích phân (anti-windup), dùng dốc điểm đặt |
| Dao động đều quanh điểm đặt | Kp quá lớn hoặc Ti quá nhỏ so với trễ | Giảm Kp, tăng Ti; xem lại vị trí cảm biến |
| Chậm đạt điểm đặt, sai lệch kéo dài | Ti quá lớn, Kp quá nhỏ | Tăng dần Kp, giảm Ti |
| Đầu ra giật liên tục | D quá lớn, nhiễu đo | Giảm D, lọc tín hiệu đo, kiểm tra nối đất cảm biến |
| Auto-tune cho kết quả kém | Auto-tune làm khi lò nguội hoặc tải khác xa lúc sản xuất | Auto-tune ở gần điều kiện làm việc, sau đó tinh chỉnh |
| Không đạt nhiệt độ dù đầu ra 100% | Thiếu công suất, điện trở đứt, SSR hỏng | Kiểm tra phần cứng, không phải lỗi PID |
Kinh nghiệm thực tế
- Đặt cảm biến gần vùng cần kiểm soát nhưng không quá sát dây nhiệt; thermocouple đầu nhỏ phản ứng nhanh hơn Pt100 vỏ dày.
- Vòng nhiệt độ chậm nên dùng chu kỳ tính PID phù hợp (không cần nhanh hơn nhiều so với θ/10).
- Với lò nhiều vùng ảnh hưởng nhau, chỉnh từng vùng trong khi các vùng khác chạy tự động ở điểm đặt.
- Ghi lại thông số trước khi thay đổi, đổi từng thông số một.
Câu hỏi thường gặp
Có cần thành phần D cho điều khiển nhiệt độ không?
Nhiều vòng nhiệt độ chạy tốt với PI. D hữu ích khi trễ đáng kể và tín hiệu đo ít nhiễu. Nếu dùng, bắt đầu với Td nhỏ (khoảng một phần tư đến một nửa θ) và có lọc.
PID trong PLC hay bộ điều khiển nhiệt độ riêng?
Bộ điều khiển riêng có sẵn auto-tune, hiển thị tại chỗ, chạy độc lập khi PLC lỗi. PID trong PLC thuận tiện khi cần phối hợp nhiều vòng và lưu dữ liệu. Tín hiệu cảm biến về PLC xem tín hiệu 4-20 mA; chọn cảm biến xem chọn RTD và thermocouple.
| ĐIỀU KHIỂN NHIỆT ĐỘ – HOANTRANTDH Cảm biến, bộ điều khiển, SSR, hỗ trợ chỉnh PID tại hiện trường. Hotline/Zalo: 0879 848 668 · Email: sales@hoantrantdh.com · hoantrantdh.com |
Từ cảm biến đo lường đến bảo trì dự đoán
Cảm biến đo lường chính xác là nền tảng để giám sát tình trạng thiết bị. Kết hợp với cảm biến rung không dây và phân tích dữ liệu, nhà máy biết trước khi bơm hỏng thay vì sửa khi đã dừng máy.
Giải pháp bảo trì dự đoán cho bơm → · Cảm biến rung không dây →
Cần báo giá hoặc tư vấn kỹ thuật?
Để lại thông tin, kỹ sư HOANTRANTDH sẽ liên hệ trong giờ làm việc.

BÀI VIẾT LIÊN QUAN
Trạm bơm cấp nước sạch quy mô vừa và nhỏ (trạm tăng áp khu dân cư, khu công nghiệp, tòa nhà, trạm bơm từ bể chứa ra mạng) thường không có người trực. Tự động hóa ở đây phải trả lời ba câu hỏi: giữ áp suất mạng ổn định thế nào, bảo vệ bơm […]
Trong nhà máy hóa chất, kho xăng dầu, trạm khí, nhà máy sơn, có những khu vực mà hơi, khí hoặc bụi dễ cháy có thể xuất hiện. Thiết bị điện đặt ở đó, kể cả một cảm biến nhiệt độ nhỏ, phải được thiết kế để không trở thành nguồn gây cháy. MOSE MST-ET […]
Trước thập niên 1990, mỗi hãng PLC có một ngôn ngữ riêng, kỹ sư đổi hãng gần như phải học lại từ đầu. IEC 61131-3 ra đời (bản đầu năm 1993) để thống nhất cách lập trình PLC: cùng một bộ ngôn ngữ, cùng mô hình phần mềm, cùng các kiểu dữ liệu và khối […]